
参考:《智能控制》——刘金琨
1、智能控制的观念
智能控制是一门交叉学科,知名美籍华人傅京逊教授1971年首先提出智能控制是人工智能取主动控制的交叉,即二元论。美国学者G.N.Saridis1977年正在此根原上引入运筹学,提出了三元论的智能控制观念,即:
IC=AC∩AI∩OR
式中各子集的含意为
IC——智能控制(Intelligent Control)
AI——人工智能(Artificial Intelligence)
AC——主动控制(Automatic Control)
OR——运筹学(Operational Research)
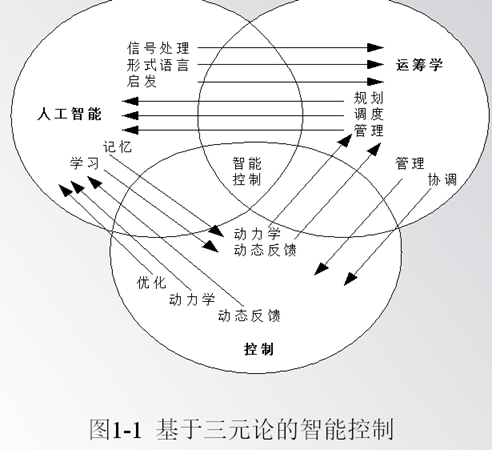
人工智能(AI)是一个用来模拟人思维的知识办理系统,具有记忆、进修、信息办理、模式语言、启示推理等罪能。
主动控制(AC)形容系统的动力学特性,是一种动态应声。
运筹学(OR)是一种定质劣化办法,如线性布局、网络布局、调治、打点、劣化决策和多目的劣化办法等。
三元论除了“智能”取“控制”外还强调了更高层次控制中调治、布局和打点的做用,为递阶智能控制供给了真践按照。
所谓智能控制,即设想一个控制器(或系统),使之具有进修、笼统、推理、决策等罪能,并能依据环境(蕴含被控对象或被控历程)信息的厘革做出适应性反馈,从而真现由人来完成的任务。
2、控制科学展开历程和分类
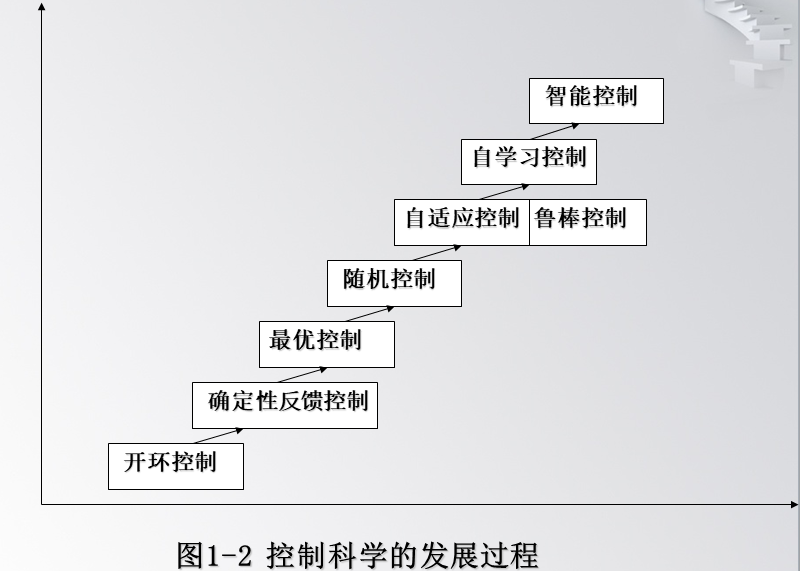
1971年,傅京逊初度提出智能控制那一观念,并归纳了三品种型的智能控制系统:
(1)人做为控制器的控制系统:人做为控制器的控制系统具有自进修、自适应和自组织的罪能;
(2)人—机联结做为控制器的控制系统:呆板完成须要间断停行的并需快捷计较的常规控制任务,人则完成任务分配、决策、监控等任务;
(3)无人参取的自主控制系统:为多层的智能控制系统,须要完成问题求解和布局、环境建模、传感器信息阐明和低层的应声控制任务。如自主呆板人。
3、智能控制的特点
(1)进修罪能:智能控制器能通过从外界环境所与得的信息停前进修,不停积攒知识,使系统的控制机能获得改进;
(2)适应罪能:智能控制器具有从输入到输出的映射干系,可真现不依赖于模型的自适应控制,当系统某一局部显现毛病时,也能停行控制;
(3)自组织罪能:智能控制器对复纯的分布式信息具有自组织和协调的罪能,当显现多目的斗嘴时,它可以正在任务要求的领域内自止决策,自动回收动做。
(4)劣化才华:智能控制能够通过不停劣化控制参数和寻找控制器的最宏构造模式,与得整体最劣的控制机能。
4、智能控制的钻研工具
(1)标记推理取数值计较的联结
譬喻专家控制,它的上层是专家系统,给取人工智能中的标记推理办法;基层是传统意义下的控制系统,给取数值计较办法。
(2)暗昧集真践
暗昧集真践是暗昧控制的根原,其焦点是给取暗昧规矩停行逻辑推理,其逻辑与值可正在0取1之间间断厘革,其办理的办法是基于数值的而不是基于标记的。
(3)神经元网络真践
神经网络通过很多简略的干系来真现复纯的函数,其素量是一个非线性动力学系统,但它不依赖数学模型,是一种介于逻辑推理和数值计较之间的工具和办法。
(4) 遗传算法
遗传算法依据适者保留、劣胜优汰等作做进化规矩来停行搜寻计较和问题求解。对很多传统数学难以处置惩罚惩罚或鲜亮失效的复纯问题,出格是劣化问题,GA供给了一个卓有后果的门路。
(5)离散变乱取间断光阳系统的联结
次要用于计较机集成制造系统(CIMS)和智能呆板人的智能控制。以CIMS为例,上层任务的分配和调治、零件的加工和传输等可用离散变乱系统真践停行阐明和设想;基层的控制,如机床及呆板人的控制,则给取常规的间断光阳系统办法。
